# 如何為機器人與自動化系統選擇合適的電纜密封接頭？

> Source: https://chinacableglands.com/zh-hant/blog/how-do-you-choose-the-right-cable-glands-for-robotic-and-automated-systems/
> Language: zh-Hant
> Publisher: 倍拓電纜接頭
> Author: Edward Wang
> Published: 2026-02-18
> Updated: 2026-06-19

選擇機器人與自動化系統用電纜密封接頭時，應區分穩定引入口、移動路徑、電纜工況、外殼界面、環境及佐證。

<p><strong>針對機器人與自動化系統的電纜密封接頭，我會先找出相對運動的位置，再選擇所需特性。</strong> 固定控制櫃用接頭可能不適用於末端執行器，也就是機器人的工作工具或附件。我會檢查實際電纜、穩定的密封與保持區段、移動路徑、面板引入口、環境、電氣功能及完整組裝佐證。</p>
<p>我會確認每種機器狀態下電纜相對引入口保持穩定的位置，以及由哪些獨立硬體管理其移動。密封接觸區是指保持在密封件內的電纜表面。外觀看似柔性的蓋帽、金屬本體、電磁相容性（EMC）標示或侵入防護（IP）代碼，都無法回答這些運動相關問題。</p>
<blockquote>
<p><strong>重點摘要</strong></p>
<ul>
<li>選擇引入口位置前，先繪出機器人或機器的所有正常狀態。</li>
<li>除非確切的完整系統另有允許，否則接頭的密封與保持區段應保持靜止。</li>
<li>重複彎曲、扭轉、行程及支撐應由電纜管理系統負責，不應只靠接頭承擔。</li>
<li>分別驗證電纜配合、外殼引入口、環境密封、保持能力及任何屏蔽接觸。</li>
<li>比較確切配置及說明；「機器人用」、「自動化」及「重載」都不是性能等級。</li>
</ul>
</blockquote>
<h2 id="begin-with-the-motion-boundary">從運動邊界開始</h2>
<p><strong>運動邊界</strong> 是穩定電纜引入口與會彎曲、扭轉、移動或沿軸線運動的路徑之間的轉接位置。我會繪出支撐件、承載裝置或導引件、連接器及外殼。檢查原點、工作極限、工具更換、檢修及復歸位置。某一姿態下鬆弛的路徑，在另一姿態下可能會側向拉扯。應依實際負荷路徑找出此邊界。</p>
<p>我會依引入口位置整理檢查：</p>
<table>
<thead>
<tr>
<th>引入口位置</th>
<th>接頭預期承受的狀況</th>
<th>須另行處理的運動控制工作</th>
</tr>
</thead>
<tbody>
<tr>
<td>固定控制櫃</td>
<td>完成支撐後，面板及電纜密封接觸區保持穩定</td>
<td>從控制櫃引導電纜至機器，避免運動傳到引入口</td>
</tr>
<tr>
<td>靠近軸線的固定接線盒</td>
<td>接線盒固定，但下游電纜會移動</td>
<td>在穩定引入口與重複彎曲路徑之間設置支撐</td>
</tr>
<tr>
<td>移動手臂或末端執行器外殼</td>
<td>面板隨組件移動；仍須控制局部電纜與面板之間的幾何關係</td>
<td>在接頭界面之外管理軸向行程、加速度、彎曲、扭轉及連接器負荷</td>
</tr>
<tr>
<td>旋轉或扭轉區段</td>
<td>除非隔離旋轉，否則一般接頭可能承受扭轉</td>
<td>若系統需要，採用明確指定的旋轉、扭轉額定或導引式轉接方案</td>
</tr>
<tr>
<td>移動機器人或自動化車輛</td>
<td>引入口會隨設備在環境中移動，但不應成為電纜的彎折樞紐</td>
<td>將振動、車載路由、衝擊曝露及任何電纜行程分別作為工況處理</td>
</tr>
</tbody>
</table>
<p>附近有運動，不代表運動一定會傳到接頭。若下游路徑有支撐，我可以評估移動機器上的固定引入口。移動外殼仍須先讓電纜相對局部引入口保持穩定，之後才開始受控運動。</p>
<p>三種配置圖分別呈現固定、移動及旋轉引入口的穩定密封區段與第一個支撐點；支撐點之外的路徑仍須另行控制運動。</p>
<figure class="blog-chart" style="container-type: inline-size;">
<svg xmlns="http://www.w3.org/2000/svg" viewBox="0 0 760 1500" role="img" aria-labelledby="robot-boundary-title robot-boundary-desc" style="font-family:var(--font-body); width: 100% !important; max-width: 100% !important; height: auto !important;" id="cg-typography-011f297bb218e559">
<style>
#cg-typography-011f297bb218e559 { --svg-body-screen: 17px; }
@media (max-width: 760px) { #cg-typography-011f297bb218e559 { --svg-body-screen: 16px; } }
</style>
<title id="robot-boundary-title">穩定電纜引入口的三種位置，以及獨立的運動邊界</title>
<desc id="robot-boundary-desc">固定控制櫃、移動外殼及旋轉區段各自呈現一個接頭、短穩定電纜密封區段及第一個支撐點。彎曲、行程或扭轉應位於該支撐點之外，並須有各自文件化的路由控制。</desc>
<defs><marker id="robot-boundary-arrow" markerWidth="10" markerHeight="10" refX="9" refY="5" orient="auto"><path d="M0 0L10 5L0 10Z" fill="var(--color-primary)"/></marker></defs>
<text x="380" y="62" text-anchor="middle" fill="var(--color-carbon)" font-size="42" font-weight="700" style="font-size: calc(22px * 760px / 100cqw) !important;">將運動安排在引入口之外</text>
<text x="380" y="117.477" text-anchor="middle" fill="var(--color-graphite)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">三種位置，一項邊界原則</text>
<rect x="30" y="148" width="700" height="380" rx="20" fill="var(--surface-card)" stroke="var(--color-cloud)" stroke-width="4"/>
<text x="58" y="204" fill="var(--color-carbon)" font-size="40" font-weight="700" style="font-size: calc(18px * 760px / 100cqw) !important;">固定控制櫃</text>
<rect x="64" y="240" width="170" height="152" rx="10" fill="var(--color-ash)" stroke="var(--color-carbon)" stroke-width="4"/>
<rect x="214" y="287" width="58" height="60" rx="9" fill="var(--surface-card)" stroke="var(--color-primary)" stroke-width="5"/>
<path d="M272 317H406" stroke="var(--color-carbon)" stroke-width="17" stroke-linecap="round"/>
<rect x="398" y="283" width="24" height="68" rx="7" fill="var(--color-ash)" stroke="var(--color-primary)" stroke-width="4"/>
<path d="M422 317C484 317 490 378 558 378S630 317 688 317" fill="none" stroke="var(--color-primary)" stroke-width="8"/>
<text x="58" y="460" fill="var(--color-carbon)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">控制櫃引入口 → 短電纜密封區段</text>
<text x="58" y="506" fill="var(--color-graphite)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">從支撐點開始移動路徑</text>
<rect x="30" y="552" width="700" height="380" rx="20" fill="var(--surface-card)" stroke="var(--color-cloud)" stroke-width="4"/>
<text x="58" y="608" fill="var(--color-carbon)" font-size="40" font-weight="700" style="font-size: calc(18px * 760px / 100cqw) !important;">移動外殼</text>
<path d="M78 798L244 704L354 778" fill="none" stroke="var(--color-carbon)" stroke-width="44" stroke-linecap="round" stroke-linejoin="round"/>
<rect x="354" y="680" width="220" height="152" rx="11" fill="var(--color-ash)" stroke="var(--color-carbon)" stroke-width="4"/>
<rect x="566" y="722" width="52" height="68" rx="9" fill="var(--surface-card)" stroke="var(--color-primary)" stroke-width="5"/>
<path d="M618 756H666" stroke="var(--color-carbon)" stroke-width="17" stroke-linecap="round"/>
<rect x="652" y="722" width="22" height="68" rx="7" fill="var(--color-ash)" stroke="var(--color-primary)" stroke-width="4"/>
<path d="M674 756C700 756 706 786 716 802" fill="none" stroke="var(--color-primary)" stroke-width="8"/>
<text x="58" y="866" fill="var(--color-carbon)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">外殼與支撐件一起移動</text>
<text x="58" y="912" fill="var(--color-graphite)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">彎曲從支撐點之後開始</text>
<rect x="30" y="956" width="700" height="380" rx="20" fill="var(--surface-card)" stroke="var(--color-cloud)" stroke-width="4"/>
<text x="58" y="1012" fill="var(--color-carbon)" font-size="40" font-weight="700" style="font-size: calc(18px * 760px / 100cqw) !important;">旋轉區段</text>
<circle cx="166" cy="1144" r="76" fill="var(--color-ash)" stroke="var(--color-carbon)" stroke-width="5"/>
<circle cx="166" cy="1144" r="25" fill="var(--surface-card)" stroke="var(--color-primary)" stroke-width="5"/>
<path d="M166 1064C210 1064 240 1090 248 1124" fill="none" stroke="var(--color-primary)" stroke-width="5" marker-end="url(#robot-boundary-arrow)"/>
<path d="M242 1144H388" stroke="var(--color-carbon)" stroke-width="17" stroke-linecap="round"/>
<rect x="376" y="1110" width="58" height="68" rx="9" fill="var(--surface-card)" stroke="var(--color-primary)" stroke-width="5"/>
<path d="M434 1144H532" stroke="var(--color-carbon)" stroke-width="17" stroke-linecap="round"/>
<rect x="520" y="1110" width="24" height="68" rx="7" fill="var(--color-ash)" stroke="var(--color-primary)" stroke-width="4"/>
<path d="M544 1144C610 1144 600 1210 680 1210" fill="none" stroke="var(--color-primary)" stroke-width="8" stroke-dasharray="14 10"/>
<text x="58" y="1270" fill="var(--color-carbon)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">讓扭轉遠離引入口</text>
<text x="58" y="1316" fill="var(--color-graphite)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">指定所需的轉接方式</text>
<text x="380" y="1420" text-anchor="middle" fill="var(--color-carbon)" font-size="39" font-weight="700" style="font-size: calc(18px * 760px / 100cqw) !important;">檢查每種機器姿態</text>
<text x="380" y="1465" text-anchor="middle" fill="var(--color-graphite)" font-size="34" style="font-size: calc(var(--svg-body-screen) * 760px / 100cqw) !important;">接著驗證已安裝功能</text>
</svg>
<figcaption>固定控制櫃、移動外殼及旋轉區段的示意配置：每種配置都將接頭密封區段與下游彎曲、行程或扭轉分開。</figcaption>
</figure>
<p>我會使用確切的電纜、接頭、外殼、路由硬體及機器文件，評估每個階段。</p>
<h2 id="define-the-cable-duty-independently-of-the-gland">獨立界定電纜工況，不要與接頭混為一談</h2>
<p><strong>電纜管理系統</strong> 由電纜、承載裝置或導引件、支撐件、連接器及路由幾何組成，用於控制接頭之外的運動。我會指定電纜結構、外徑（OD）限值、護套、屏蔽或鎧裝、連接器狀態、溫度及密封接觸區。對於重複運動，另列行程、彎曲基準、扭轉、加速度及支撐。扭轉是指旋轉扭絞。</p>
<p><a href="https://standards.ieee.org/ieee/1185/6194/">IEEE 1185-2019</a> 提供工業設施的電纜安裝實務。確切的運動限制須以所選電纜及系統文件為準。 <a href="/zh-hant/blog/how-does-cable-bending-radius-affect-your-cable-gland-selection/">電纜彎曲半徑指南</a> 可依已確認的直徑及製造商係數，協助計算所需空間。</p>
<p><strong>第一個受控運動點</strong> 是承載裝置、導引件或支撐開始管理運動的位置。我會讓該點與接頭之間的電纜保持在文件規定的引入口幾何範圍內。若引入口處有持續彎曲、旋轉或轉動，該轉接方式須有明確文件說明。</p>
<h2 id="separate-the-gland-interfaces-before-comparing-features">比較特性前，先區分接頭界面</h2>
<p><a href="https://webstore.iec.ch/en/publication/7034">IEC 62444:2010</a> 規定供應狀態完整接頭的要求與試驗。我會在該產品適用範圍內比較接頭宣告的特性。機器人路徑、承載裝置及已安裝組合須另行評估。</p>
<p>我會分別檢查下列界面：</p>
<table>
<thead>
<tr>
<th>界面</th>
<th>須確立的事項</th>
<th>不可據此推定的事項</th>
</tr>
</thead>
<tbody>
<tr>
<td>電纜側密封件</td>
<td>確切電纜結構、量測及公差範圍內的外徑、護套狀況、密封接觸區及組裝方法</td>
<td>單靠外徑配合，不能證明動態電纜壽命、耐化學壽命或外殼性能</td>
</tr>
<tr>
<td>電纜保持能力</td>
<td>確切接頭與電纜配置、準備方式、試驗或宣告性能、外部負荷路徑</td>
<td>不能因此推定電纜可作為移動彎折樞紐</td>
</tr>
<tr>
<td>鎧裝或屏蔽端接</td>
<td>層別、準備方式、接觸或夾持幾何、配件、電氣及機械作用</td>
<td>僅憑金屬接頭本體或「EMC」標示，不能證明端接涵蓋範圍</td>
</tr>
<tr>
<td>引入口螺紋與面板安裝</td>
<td>螺紋或切口、面板厚度、密封承接面、墊圈或鎖緊螺帽堆疊、可用螺紋長度及強度</td>
<td>不能從引入口尺寸推定電纜配合，也不能從電纜外徑推定安裝配合</td>
</tr>
<tr>
<td>外殼引入口密封件</td>
<td>完整接頭、配件、面板表面、開口、安裝方式及試驗範圍</td>
<td>返工後或外殼配置不同時，不能自動沿用原結果</td>
</tr>
</tbody>
</table>
<p> <a href="/zh-hant/blog/how-do-cable-glands-balance-strain-relief-and-sealing-for-maximum-protection/">密封與應力釋放</a> 指南會區分密封與保持能力。我也會使用 <a href="/zh-hant/blog/how-to-select-the-correct-entry-hole-size-for-your-cable-gland/">引入口開孔選用方法</a> 檢查面板接合處。該幾何與電纜側密封範圍不同。</p>
<h2 id="match-the-entry-to-every-machine-state">讓引入口符合每種機器狀態</h2>
<p><a href="https://webstore.iec.ch/en/publication/71256">IEC 60204-1:2016，含修訂 1：2021</a> 涵蓋機器的電氣、電子及可程式電子設備與系統。我會在該機器系統內評估引入口。 <strong>機器狀態對照表</strong> 記錄會改變電纜方向、間隙、支撐或負荷的位置及操作作業。針對每個狀態，記錄面板位置、電纜方向、直線密封區段、最近支撐點、間隙及連接器方向。納入安裝、回原點、復歸、護罩檢修及工具更換。</p>
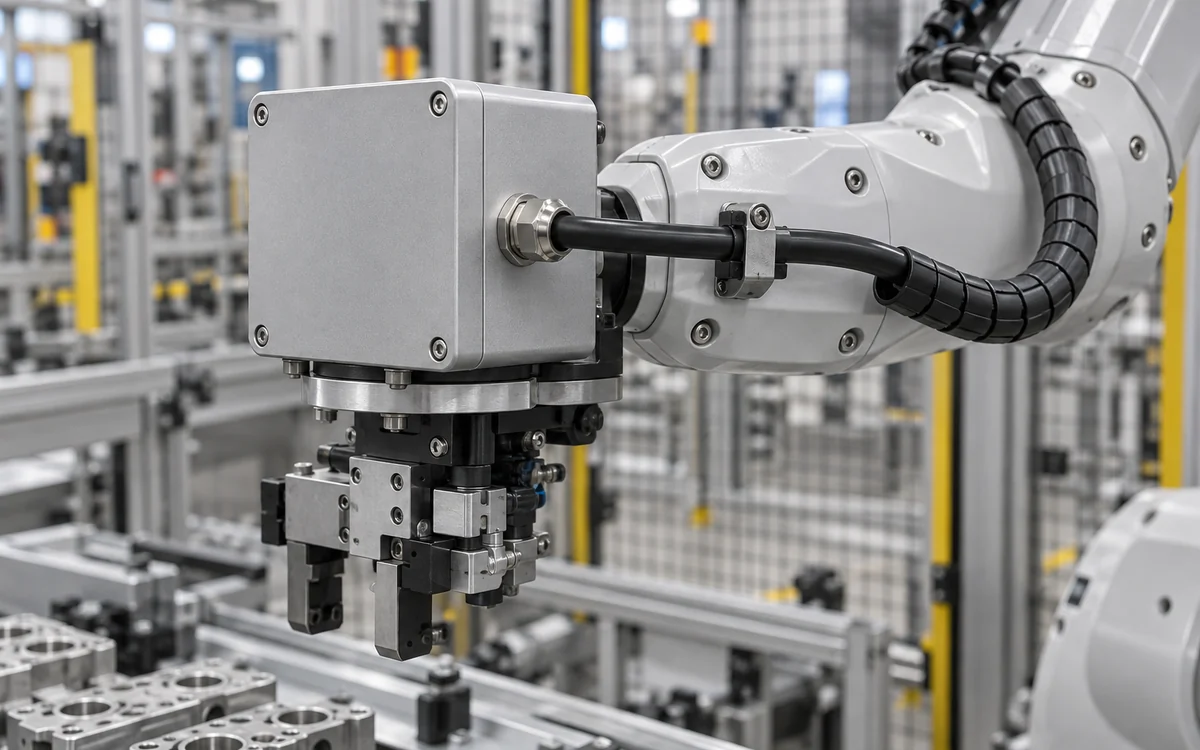
<p>例如，在控制櫃處，拖鏈可承載適用於重複彎曲的電纜，並由固定端及支撐隔離接頭運動。在末端執行器外殼上，短電纜段可能相對外殼保持穩定，而導引件負責管理路徑。無論哪種配置，遠處的導引件都可能仍讓電纜撬壓密封件。應分別比較各位置的支撐、電纜工況及引入口零件。</p>
<p>若路徑會拉扯、旋轉、扭結、摩擦、失去密封接觸區，或將未核准的轉動負荷施加於接頭或面板，我會否決該位置。若缺少電纜限值、尺寸、支撐方式或必要機器狀態，判斷仍未完成。</p>
<figure>
<img alt="機器人手臂上的灰色外殼，裝有電纜密封接頭、短直黑色電纜、附近的夾具及分段式下游導引件" src="/images/blog/how-do-you-choose-the-right-cable-glands-for-robotic-and-automated-systems/robot-end-effector-entry-support-scene.webp" srcset="/images/blog/how-do-you-choose-the-right-cable-glands-for-robotic-and-automated-systems/robot-end-effector-entry-support-scene-600.webp 600w, /images/blog/how-do-you-choose-the-right-cable-glands-for-robotic-and-automated-systems/robot-end-effector-entry-support-scene.webp 1200w" sizes="(max-width: 700px) 100vw, 700px" width="1200" height="750" loading="lazy" decoding="async">
<figcaption>移動外殼配置示意：電纜密封接頭、短直線電纜段、安裝於手臂的夾具，以及朝機器人關節延伸的導引路徑。</figcaption>
</figure>
<h2 id="treat-ingress-protection-as-an-enclosure-result">將侵入防護視為外殼結果</h2>
<p><a href="https://webstore.iec.ch/en/publication/2452">IEC 60529</a> 依外殼對人員接近、固體異物及水的防護進行分類。我會依其評估配置及試驗條件核對 IP 代碼。界定粉塵、冷卻液、清潔劑、凝結、雨水、金屬切屑或焊接飛濺等曝露，再將電纜、接頭、配件、面板接合處及安裝方式與佐證比較。</p>
<p>檢查報告中的電纜直徑、安裝表面、配件及組裝方法。密封件相關維修後，遵循說明進行。避免運動負荷作用於密封接觸區。即使外殼固定，側向負荷、支撐變動或維護仍可能改變引入口狀況。</p>
<h2 id="add-emc-only-when-the-complete-screen-path-is-known">只有在完整屏蔽路徑已知時才加入 EMC 要求</h2>
<p>若可接觸的屏蔽層必須透過界定的低阻抗路徑端接，我才會指定 EMC 接頭。檢查電纜及屏蔽準備、接觸幾何、接頭、配件、面板表面處理、外殼等電位連接、頻率範圍及設備試驗計畫。 <a href="https://webstore.iec.ch/en/publication/25630">IEC 61000-6-2:2016</a> 在沒有相關產品標準時，提供工業設備通用抗擾度要求。應依適用設備標準判定結果。</p>
<p>接著確認運動不會破壞已準備好的屏蔽層、接觸及等電位連接。 <a href="/zh-hant/blog/how-to-specify-cable-glands-for-shielded-cables-in-vfd-instrumentation-applications/">VFD 與儀器應用的屏蔽電纜接頭指南</a> 涵蓋這些界面。VFD 是變頻器。在機器人工作單元中，應依文件限值檢查彎曲、扭轉、連接器及等電位連接，包括工具更換或更換電纜之後。</p>
<h2 id="compare-environments-and-materials-without-choosing-a-universal-winner">比較環境與材料，不選定通用優勝者</h2>
<p>我會依各位置的曝露條件選擇材料。記錄清潔劑、冷卻液、濕度、紫外線（UV）、粉塵、切屑、沖洗方法、溫度循環、衝擊及異種金屬配對。UV 是紫外線。將本體、密封件、嵌件、配件及護套一併比較。確切牌號、密封膠料及表面處理都須符合其限制；電纜本身可能是限制因素。</p>
<p>複合曝露也很重要。同一工作單元內，冷卻液可能接觸較低處的控制櫃引入口，而輻射熱影響末端執行器。應在相同化學品、溫度及清潔循環下檢查密封件與護套。金屬本體相容，仍無法解決其他零件的問題。應在實際引入口量測溫度，而不是將單一溫度範圍套用到每台機器人。</p>
<h2 id="build-one-configuration-comparison">建立單一配置比較表</h2>
<p><strong>完整配置</strong> 是指佐證所涵蓋的接頭、電纜、配件、面板引入口、路由硬體及機器狀態。我會在此層級比較選項，避免以某項優點填補無關的證據缺口。</p>
<table>
<thead>
<tr>
<th>選型欄位</th>
<th>適用佐證</th>
<th>會排除該選項的衝突</th>
<th>仍未解決的缺少輸入</th>
</tr>
</thead>
<tbody>
<tr>
<td>位置與狀態</td>
<td>所有界定狀態下，引入口都保持穩定</td>
<td>路徑會拉扯、扭轉、摩擦或撬壓引入口</td>
<td>缺少必要機器狀態或間隙資料</td>
</tr>
<tr>
<td>電纜及密封接觸區</td>
<td>確切電纜結構及外徑限值符合接頭宣告範圍</td>
<td>護套、外形、準備方式或外徑超出範圍</td>
<td>製造公差或密封位置不明</td>
</tr>
<tr>
<td>動態路徑</td>
<td>指定電纜與承載裝置或導引件涵蓋已界定的運動</td>
<td>所需彎曲、扭轉、行程或支撐互相衝突</td>
<td>未提供動態工況或電纜限值</td>
</tr>
<tr>
<td>保持能力及支撐</td>
<td>負荷路徑依文件規定隔離接頭</td>
<td>接頭成為主要移動支撐點或彎折樞紐</td>
<td>外部支撐條件不明</td>
</tr>
<tr>
<td>面板引入口</td>
<td>螺紋或開孔、壁面、就位面、堆疊結構及可用螺紋長度均須符合要求</td>
<td>安裝幾何或外殼強度衝突</td>
<td>圖面或已安裝堆疊資料不完整</td>
</tr>
<tr>
<td>環境</td>
<td>完整材料及配置涵蓋所述曝露</td>
<td>化學品、溫度、衝擊或清潔限制衝突</td>
<td>缺少曝露或相容性佐證</td>
</tr>
<tr>
<td>電氣功能</td>
<td>屏蔽或等電位連接路徑明確且有配置佐證</td>
<td>接觸幾何或電纜結構衝突</td>
<td>缺少頻率、屏蔽或面板等電位連接細節</td>
</tr>
<tr>
<td>侵入防護邊界</td>
<td>確切的外殼引入配置及安裝涵蓋於佐證中</td>
<td>電纜、配件、開口或組裝方式與佐證不同</td>
<td>缺少試驗配置或說明</td>
</tr>
</tbody>
</table>
<p>我會將每個欄位記為相符、衝突或未解決。相符表示可在所述限值內使用；衝突表示超出限值；未解決則代表缺少必要輸入。</p>
<h2 id="install-and-review-the-boundary-that-was-selected">安裝並檢視所選定的邊界</h2>
<p>我會遵循接頭、電纜、面板接合處、配件及支撐件的文件化順序。應改善密封接觸區或路徑衝突，而不是額外施加扭矩、膠帶或臨時套管。確認電纜保持靜止時，再轉動壓縮螺帽。支撐件應在密封及保持區段形成平順轉接。</p>
<p>組裝後，我會檢視相關機器狀態。觀察電纜方向、第一個受控彎曲處、扭轉、承載裝置進出口、間隙、摩擦、連接器負荷及面板移動。路由作業或工具更換後重新檢查。檢視間隔應依運動工況、環境、機器計畫及說明訂定。</p>
<p>路徑、承載裝置、支撐、工具或外殼位置變更後，我會重新評估。即使接頭未動，負荷也可能改變。更換接頭同樣無法解決電纜路徑過度受力的問題。</p>
<h2 id="conclusion">結論</h2>
<p>對機器人與自動化系統，我會依每個必要狀態下仍有明確界定且穩定的引入口來選擇接頭。先找出相對運動的位置。維持密封與保持區段適用，並將重複彎曲、扭轉、行程及支撐交由為該工況設計的電纜管理系統處理。</p>
<p>接著分別驗證電纜配合、面板接合處、環境、侵入防護、保持能力及屏蔽連接。同一工作單元中的固定控制櫃與移動末端執行器，可能需要不同組裝配置。只有在引入口保持穩定且移動路徑受到控制時，我才會接受完整配置。</p>
<h2 id="faqs-about-cable-glands-for-robotic-and-automated-systems">機器人與自動化系統用電纜密封接頭常見問題</h2>
<h3 id="is-there-a-universal-robotic-cable-gland">有適用所有情況的機器人電纜密封接頭嗎？</h3>
<p>否。「機器人用」沒有界定單一電纜、運動方式、引入口、環境或性能等級。選定確切接頭配置前，先繪出穩定引入口、電纜結構及外徑、機器狀態、外部支撐、面板界面、曝露及任何電氣功能。</p>
<h3 id="can-a-flexible-gland-boot-handle-repeated-robot-movement">柔性接頭護套能承受機器人反覆運動嗎？</h3>
<p>不能只憑外觀判定。護套可能形成局部轉接，但反覆彎曲或扭轉需要確切電纜及路由系統能適應已界定的運動。接頭說明也必須允許其密封及保持界面處已安裝電纜的狀況與負荷。</p>
<h3 id="does-an-ip-rating-prove-suitability-for-a-robot-axis">IP 等級能證明適用於機器人軸線嗎？</h3>
<p>否。IP 代碼說明外殼在適用評估配置及試驗條件下的防護。它不能證明動態電纜壽命、扭轉能力、疲勞耐受性、承載裝置適用性、化學相容性，或移動路徑能避免側向負荷作用於接頭。</p>
<h3 id="when-does-a-robotic-system-need-an-emc-cable-gland">機器人系統何時需要 EMC 電纜密封接頭？</h3>
<p>只有在設計要求於該引入口以明確方式端接電纜屏蔽層，且確切電纜、接觸幾何、接頭、面板、等電位連接路徑、頻率範圍及設備試驗計畫都能佐證時才需要。僅憑金屬接頭本體或 EMC 標示，不能確立完整路徑。</p>
<h3 id="can-the-same-gland-be-used-at-a-control-cabinet-and-an-end-effector">控制櫃及末端執行器可以使用相同接頭嗎？</h3>
<p>有可能，但兩處是不同配置。電纜方向、運動邊界、支撐、面板幾何、環境、密封接觸區、配件及電氣功能都可能不同。請分別驗證兩處安裝，不要將一處結果轉用到另一處。</p>
<h3 id="sources-and-technical-references">來源與技術參考資料</h3>
<ul>
<li><a href="https://webstore.iec.ch/en/publication/7034">IEC 62444:2010－電氣裝置用電纜密封接頭</a>, 查閱日期：2026-09-07。</li>
<li><a href="https://standards.ieee.org/ieee/1185/6194/">IEEE 1185-2019－發電站及工業設施電纜安裝建議實務</a>, 查閱日期：2026-09-07。</li>
<li><a href="https://webstore.iec.ch/en/publication/71256">IEC 60204-1:2016，含修訂 1：2021－機器安全：機器的電氣設備</a>, 查閱日期：2026-09-07。</li>
<li><a href="https://webstore.iec.ch/en/publication/2452">IEC 60529:1989+AMD1:1999+AMD2:2013－外殼提供的防護等級</a>, 查閱日期：2026-09-07。</li>
<li><a href="https://webstore.iec.ch/en/publication/25630">IEC 61000-6-2:2016－電磁相容性：工業環境通用抗擾度標準</a>, 查閱日期：2026-09-07。</li>
</ul>
