

สำหรับเคเบิลแกลนด์ในระบบหุ่นยนต์และระบบอัตโนมัติ ผมระบุตำแหน่งการเคลื่อนไหวสัมพัทธ์ก่อนเลือกคุณสมบัติ เคเบิลแกลนด์ที่ตู้ควบคุมแบบอยู่กับที่อาจไม่เหมาะกับเอนด์เอฟเฟกเตอร์ ซึ่งเป็นเครื่องมือหรืออุปกรณ์ต่อพ่วงที่ทำงานของหุ่นยนต์ ตรวจสอบสายเคเบิลจริง ช่วงผิวสายที่สัมผัสกับซีลและจุดยึดรั้งที่ต้องอยู่กับที่ เส้นทางสายที่เคลื่อนไหว จุดติดตั้งที่แผง สภาพแวดล้อม หน้าที่ทางไฟฟ้า และหลักฐานของชุดประกอบที่ครบถ้วน
ผมพิจารณาว่าสายในแต่ละสถานะของเครื่องจักรยังคงนิ่งเมื่อเทียบกับจุดนำสายเข้า ณ ตำแหน่งใด และมีอุปกรณ์แยกส่วนใดจัดการการเคลื่อนไหว ช่วงผิวสายที่สัมผัสกับซีลคือพื้นผิวสายเคเบิลที่ถูกยึดไว้ภายในซีล ฝาครอบที่ดูยืดหยุ่น ตัวเรือนโลหะ ป้ายความเข้ากันได้ทางแม่เหล็กไฟฟ้า (EMC) หรือรหัสการป้องกันการแทรกซึม (IP) ไม่สามารถตอบคำถามเรื่องการเคลื่อนไหวเหล่านั้นได้
ประเด็นสำคัญ
- ทำแผนผังสถานะการทำงานปกติของหุ่นยนต์หรือเครื่องจักรทุกสถานะก่อนเลือกตำแหน่งนำสายเข้า
- ให้ช่วงซีลและยึดรั้งของเคเบิลแกลนด์อยู่นิ่ง เว้นแต่ระบบครบชุดรุ่นที่แน่นอนจะอนุญาตให้เคลื่อนที่ได้
- ให้ระบบจัดการสายเคเบิลรับหน้าที่การดัดงอ การบิด การเคลื่อนที่ และการรองรับซ้ำ ๆ แทนที่จะพึ่งเคเบิลแกลนด์เพียงอย่างเดียว
- ตรวจสอบความพอดีกับสายเคเบิล จุดนำเข้าสู่ตู้ การซีลต่อสภาพแวดล้อม การยึดรั้ง และการสัมผัสกับชิลด์เป็นผลลัพธ์แยกจากกัน
- เปรียบเทียบชุดติดตั้งและคำแนะนำที่ตรงรุ่น คำว่า “หุ่นยนต์” “ระบบอัตโนมัติ” และ “งานหนัก” ไม่ใช่ชั้นสมรรถนะ
เริ่มจากขอบเขตการเคลื่อนไหว
ขอบเขตการเคลื่อนไหวคือช่วงเปลี่ยนจากจุดนำสายเข้าที่มั่นคงไปสู่เส้นทางที่มีการดัดงอ บิด เคลื่อนที่ หรือเคลื่อนตามแกน ผมทำแผนผังส่วนรองรับ รางพาสาย อุปกรณ์นำแนวสาย ขั้วต่อ และตู้หุ้ม ตรวจสอบตำแหน่งเริ่มต้น จุดสุดขอบการทำงาน การเปลี่ยนเครื่องมือ การเข้าถึง และตำแหน่งกู้คืน เส้นทางที่ผ่อนคลายในท่าหนึ่งอาจดึงด้านข้างในอีกท่าหนึ่ง ให้ระบุขอบเขตจากเส้นทางถ่ายแรงจริง
ผมจัดการทบทวนตามตำแหน่งนำสายเข้า:
| ตำแหน่งนำสายเข้า | สภาพที่คาดหวัง ณ เคเบิลแกลนด์ | หน้าที่ควบคุมการเคลื่อนไหวแยกต่างหาก |
|---|---|---|
| ตู้ควบคุมแบบอยู่กับที่ | แผงและช่วงผิวสายที่สัมผัสกับซีลยังคงมั่นคงหลังติดตั้งส่วนรองรับ | นำสายจากตู้ไปยังเครื่องจักรโดยไม่ถ่ายการเคลื่อนไหวเข้าสู่จุดนำสายเข้า |
| กล่องพักสายแบบอยู่กับที่ใกล้แกน | กล่องอยู่นิ่ง แต่สายที่ต่อออกไปด้านปลายทางเคลื่อนไหว | วางส่วนรองรับระหว่างจุดนำสายเข้าที่มั่นคงกับเส้นทางที่ดัดงอซ้ำ |
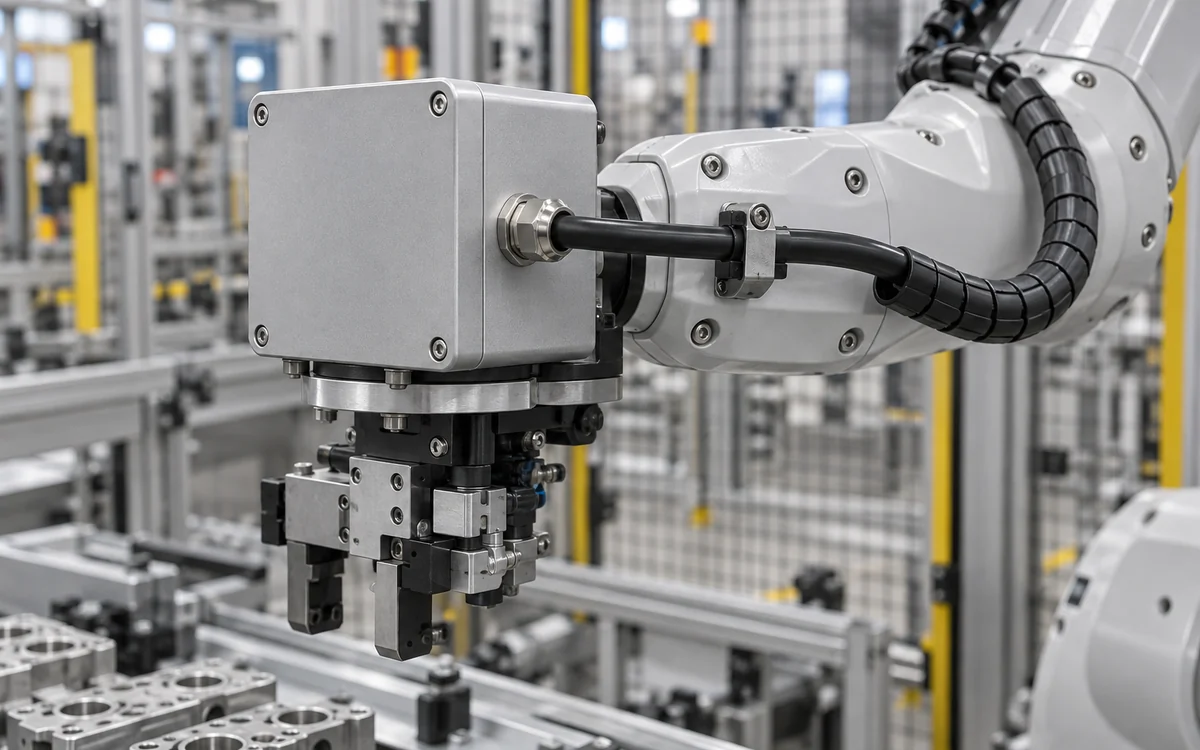
| ตู้หุ้มบนแขนเคลื่อนที่หรือเอนด์เอฟเฟกเตอร์ | แผงเคลื่อนที่ไปพร้อมชุดประกอบ แต่ยังต้องควบคุมรูปทรงเฉพาะจุดระหว่างสายกับแผง | จัดการระยะเคลื่อนที่ตามแกน ความเร่ง การดัดงอ การบิดตัว และแรงที่ขั้วต่ออยู่นอกจุดต่อของเคเบิลแกลนด์ |
| ส่วนหมุนหรือส่วนที่บิด | เคเบิลแกลนด์ทั่วไปอาจเกิดการบิดตัว เว้นแต่จะแยกออกจากการหมุน | ใช้จุดเปลี่ยนผ่านที่ระบุว่าเป็นแบบหมุน แบบที่ระบุพิกัดการบิดตัว หรือแบบที่มีอุปกรณ์นำแนวสาย เมื่อระบบต้องการ |
| หุ่นยนต์เคลื่อนที่หรือยานพาหนะอัตโนมัติ | จุดนำสายเคลื่อนที่ไปในสภาพแวดล้อม แต่ไม่ควรกลายเป็นบานพับของสายเคเบิล | ควบคุมการสั่นสะเทือน การเดินสายบนตัวเครื่อง การสัมผัสแรงกระแทก และระยะเคลื่อนที่ของสาย โดยแยกแต่ละหน้าที่ออกจากกัน |
การเคลื่อนไหวที่อยู่ใกล้กันไม่จำเป็นต้องส่งแรงมาถึงเคเบิลแกลนด์ ผมสามารถประเมินจุดนำสายเข้าแบบอยู่กับที่สำหรับเครื่องจักรที่เคลื่อนไหวได้ หากมีส่วนรองรับเส้นทางสายด้านปลายทาง ตู้หุ้มที่เคลื่อนที่ก็ยังต้องมีสายที่นิ่งเมื่อเทียบกับจุดนำสายเข้าของตน ก่อนเริ่มการเคลื่อนไหวที่ควบคุมไว้
แผนภาพสามรูปแบบแสดงช่วงสายที่มั่นคงและส่วนรองรับตัวแรกที่จุดนำสายเข้าแบบอยู่กับที่ แบบเคลื่อนที่ และแบบหมุน ส่วนเส้นทางหลังจุดรองรับนั้นต้องมีระบบควบคุมการเคลื่อนไหวของตนเอง
ผมใช้เอกสารของสายเคเบิล เคเบิลแกลนด์ ตู้หุ้ม อุปกรณ์เดินสาย และเครื่องจักรรุ่นที่แน่นอนเพื่อประเมินแต่ละช่วง
กำหนดหน้าที่ของสายเคเบิลแยกจากเคเบิลแกลนด์
ระบบจัดการสายเคเบิลประกอบด้วยสายเคเบิล รางพาสายหรืออุปกรณ์นำแนวสาย ส่วนรองรับ ขั้วต่อ และรูปทรงการเดินสาย เพื่อควบคุมการเคลื่อนไหวนอกบริเวณเคเบิลแกลนด์ ผมระบุโครงสร้างสาย ขีดจำกัดเส้นผ่านศูนย์กลางภายนอก (OD) ปลอกหุ้ม ชิลด์หรือเกราะสายเคเบิล สภาพของขั้วต่อ อุณหภูมิ และช่วงผิวสายที่สัมผัสกับซีล สำหรับการเคลื่อนไหวซ้ำ ให้เพิ่มระยะเคลื่อนที่ ข้อมูลอ้างอิงการดัดงอ การบิดตัว ความเร่ง และส่วนรองรับ การบิดตัวหมายถึงการบิดรอบแกนของสายเคเบิล
IEEE 1185-2019 ให้แนวปฏิบัติสำหรับการติดตั้งสายเคเบิลในโรงงานอุตสาหกรรม เอกสารของสายเคเบิลและระบบที่เลือกใช้จะระบุขีดจำกัดการเคลื่อนไหวที่แน่นอน คู่มือรัศมีการดัดงอสายเคเบิลช่วยคำนวณพื้นที่ที่ต้องใช้จากเส้นผ่านศูนย์กลางที่ตรวจสอบแล้วและตัวคูณของผู้ผลิต
จุดเริ่มต้นของการควบคุมการเคลื่อนไหวคือจุดที่รางพาสาย อุปกรณ์นำแนวสาย หรือส่วนรองรับเริ่มจัดการการเคลื่อนไหว ผมคงสายระหว่างจุดนั้นกับเคเบิลแกลนด์ให้อยู่ภายในรูปทรงการติดตั้งที่ระบุไว้ การดัดงอ การหมุนปรับทิศทาง หรือการหมุนอย่างต่อเนื่อง ณ จุดนำสายเข้า ต้องใช้จุดเปลี่ยนผ่านที่มีเอกสารระบุไว้โดยเฉพาะ
แยกพิจารณาจุดต่อของเคเบิลแกลนด์ก่อนเปรียบเทียบคุณสมบัติ
IEC 62444:2010 ระบุข้อกำหนดและการทดสอบสำหรับเคเบิลแกลนด์ครบชุดตามที่จัดส่ง ผมเปรียบเทียบคุณลักษณะของเคเบิลแกลนด์ที่ประกาศไว้ภายในขอบเขตผลิตภัณฑ์นั้น ส่วนเส้นทางของหุ่นยนต์ รางนำสาย และชุดติดตั้งเมื่อประกอบแล้วต้องประเมินแยกต่างหาก
ผมทบทวนจุดต่อเหล่านี้แยกจากกัน:
| จุดต่อ | สิ่งที่ต้องตรวจสอบให้ชัดเจน | สิ่งที่ห้ามอนุมาน |
|---|---|---|
| ซีลด้านสายเคเบิล | โครงสร้างสายรุ่นที่แน่นอน ค่า OD ที่วัดและจำกัดด้วยค่าความคลาดเคลื่อน สภาพปลอกหุ้ม ช่วงผิวสัมผัสซีล และวิธีประกอบ | อายุการใช้งานของสายเคลื่อนไหว อายุการใช้งานเมื่อสัมผัสสารเคมี หรือผลการป้องกันของตู้ จากความพอดีของ OD เพียงอย่างเดียว |
| การยึดรั้งสายเคเบิล | ชุดเคเบิลแกลนด์และสายเคเบิลรุ่นที่แน่นอน การเตรียมสาย การทดสอบหรือสมรรถนะที่ประกาศ และเส้นทางรับแรงภายนอก | การยึดรั้งอนุญาตให้สายเคเบิลทำหน้าที่เป็นบานพับที่เคลื่อนที่ได้ |
| การต่อเกราะหรือชิลด์ | ชนิดชั้น การเตรียมสาย รูปทรงจุดสัมผัสหรือแคลมป์ อุปกรณ์เสริม และหน้าที่ทางไฟฟ้าและทางกล | การป้องกันจากตัวเรือนโลหะหรือป้าย “EMC” เพียงอย่างเดียว |
| เกลียวทางเข้าและการติดตั้งที่แผง | เกลียวหรือช่องเจาะ ความหนาแผง พื้นที่รองรับ การซ้อนชั้นของแหวนรองหรือนอตล็อก เกลียวที่ใช้งานได้ และความแข็งแรง | ความพอดีกับสายจากขนาดทางเข้า หรือความพอดีของการติดตั้งจาก OD ของสาย |
| ซีลระหว่างเคเบิลแกลนด์กับตู้หุ้ม | เคเบิลแกลนด์และอุปกรณ์เสริมที่ครบชุด พื้นผิวแผง ช่องเปิด วิธีติดตั้ง และขอบเขตการทดสอบ | การคงผลการป้องกันโดยอัตโนมัติหลังปรับปรุงงานหรือเปลี่ยนชุดตู้หุ้ม |
คู่มือการซีลและการลดแรงดึงที่สายเคเบิลแยกการซีลออกจากการยึดรั้ง ผมยังใช้วิธีเลือกขนาดรูทางเข้าเพื่อตรวจสอบจุดต่อกับแผง รูปทรงดังกล่าวแยกจากช่วงขนาดสายที่ซีลรองรับ
จับคู่จุดนำสายเข้ากับสถานะของเครื่องจักรทุกสถานะ
IEC 60204-1:2016 พร้อมฉบับแก้ไข Amendment 1:2021 ครอบคลุมอุปกรณ์และระบบทางไฟฟ้า อิเล็กทรอนิกส์ และอิเล็กทรอนิกส์แบบตั้งโปรแกรมได้ของเครื่องจักร ผมประเมินจุดนำสายเข้าให้เป็นส่วนหนึ่งของเครื่องจักรนั้น แผนผังสถานะของเครื่องจักรบันทึกตำแหน่งและการดำเนินงานบริการที่เปลี่ยนทิศทางสาย ระยะห่าง ส่วนรองรับ หรือแรง ในแต่ละสถานะ ให้บันทึกตำแหน่งแผง ทิศทางสาย ช่วงสายตรง ส่วนรองรับที่ใกล้ที่สุด ระยะห่าง และแนววางขั้วต่อ รวมถึงการติดตั้ง การกลับสู่จุดอ้างอิง การกู้คืน การเข้าถึงการ์ดป้องกัน และการเปลี่ยนเครื่องมือ
ตัวอย่างเช่น รางกระดูกงูอาจพาสายเคเบิลสำหรับการดัดงอซ้ำที่ตู้ โดยปลายรางแบบอยู่กับที่และส่วนรองรับแยกการเคลื่อนไหวออกจากเคเบิลแกลนด์ สำหรับกล่องบนเอนด์เอฟเฟกเตอร์ ช่วงสายสั้น ๆ อาจอยู่นิ่งเมื่อเทียบกับกล่อง ขณะที่อุปกรณ์นำแนวสายจัดการเส้นทางสาย ในทั้งสองกรณี อุปกรณ์นำแนวสายที่อยู่ห่างออกไปอาจทำให้สายงัดกับซีล ให้เปรียบเทียบส่วนรองรับ หน้าที่ของสายเคเบิล และชิ้นส่วนจุดนำสายเข้าของแต่ละตำแหน่งแยกกัน
ผมไม่เลือกตำแหน่งที่เส้นทางสายดึง หมุน หักงอ เสียดสี ทำให้แนวผิวสัมผัสระหว่างสายกับซีลคลาดจากตำแหน่ง หรือสร้างแรงบิดที่ไม่ได้รับอนุมัติกับเคเบิลแกลนด์หรือแผง หากขาดขีดจำกัดสายเคเบิล มิติ ส่วนรองรับ หรือสถานะเครื่องจักรที่จำเป็น ให้คงการตัดสินใจไว้ก่อน
พิจารณาการป้องกันการแทรกซึมเป็นผลลัพธ์ของตู้หุ้ม
IEC 60529 จัดระดับการป้องกันของตู้หุ้มต่อการเข้าถึง วัตถุแข็ง และน้ำ ผมจับคู่รหัส IP กับจุดนำสายเข้าและเงื่อนไขการทดสอบที่ประเมินไว้ ระบุการสัมผัสฝุ่น น้ำหล่อเย็น สารทำความสะอาด การควบแน่น ฝน เศษโลหะ หรือสะเก็ดจากการเชื่อม เปรียบเทียบสายเคเบิล เคเบิลแกลนด์ อุปกรณ์เสริม จุดต่อแผง และการติดตั้งกับหลักฐานที่มี
ตรวจสอบเส้นผ่านศูนย์กลางสายเคเบิล พื้นผิวติดตั้ง อุปกรณ์เสริม และวิธีประกอบตามรายงาน ปฏิบัติตามคำแนะนำหลังการซ่อมบำรุงที่กระทบซีล ให้แรงจากการเคลื่อนไหวห่างจากช่วงผิวซีล แรงด้านข้าง การเปลี่ยนส่วนรองรับ หรือการบำรุงรักษาอาจเปลี่ยนสภาพจุดนำสายเข้าได้ แม้ตู้หุ้มจะอยู่กับที่
เพิ่ม EMC เมื่อทราบเส้นทางชิลด์ครบถ้วนเท่านั้น
ผมระบุให้ใช้เคเบิลแกลนด์ EMC เมื่อชิลด์ที่เข้าถึงได้ต้องต่อผ่านเส้นทางอิมพีแดนซ์ต่ำที่กำหนดไว้ ตรวจสอบการเตรียมสายและชิลด์ รูปทรงจุดสัมผัส เคเบิลแกลนด์ อุปกรณ์เสริม ผิวแผง การเชื่อมต่อศักย์ไฟฟ้าของตู้หุ้ม ช่วงความถี่ และแผนทดสอบอุปกรณ์ IEC 61000-6-2:2016 ระบุข้อกำหนดภูมิคุ้มกันทั่วไปสำหรับอุปกรณ์อุตสาหกรรม เมื่อไม่มีมาตรฐานผลิตภัณฑ์ที่เกี่ยวข้อง ให้ใช้มาตรฐานอุปกรณ์ที่ใช้บังคับกับการประเมินผล
จากนั้นตรวจสอบว่าการเคลื่อนไหวยังคงรักษาสภาพชิลด์ที่เตรียมไว้ จุดสัมผัส และการเชื่อมต่อศักย์ไฟฟ้า คู่มือเคเบิลแกลนด์สำหรับสายมีชิลด์ในงาน VFD และเครื่องมือวัดอธิบายจุดต่อเหล่านี้ VFD หมายถึงชุดขับความถี่แปรผัน ในเซลล์หุ่นยนต์ ให้ตรวจสอบการดัดงอ การบิด ขั้วต่อ และการเชื่อมต่อศักย์ไฟฟ้าตามขีดจำกัดที่มีเอกสารรองรับ รวมทั้งหลังเปลี่ยนเครื่องมือหรือเปลี่ยนสายเคเบิล
เปรียบเทียบสภาพแวดล้อมและวัสดุโดยไม่เลือกผู้ชนะที่ใช้ได้ทุกกรณี
ผมเลือกวัสดุให้เหมาะกับสิ่งที่แต่ละตำแหน่งสัมผัส บันทึกสารทำความสะอาด น้ำหล่อเย็น ความชื้น รังสี UV ฝุ่น เศษวัสดุ วิธีล้าง การเปลี่ยนแปลงอุณหภูมิเป็นรอบ แรงกระแทก และการจับคู่โลหะต่างชนิด UV หมายถึงรังสีอัลตราไวโอเลต ให้พิจารณาตัวเรือน ซีล อินเสิร์ต อุปกรณ์เสริม และปลอกสายร่วมกัน จับคู่เกรด วัสดุซีล และการปรับสภาพที่แน่นอนกับขีดจำกัดของแต่ละรายการ โดยสายเคเบิลอาจเป็นข้อจำกัด
การสัมผัสหลายสภาพพร้อมกันก็สำคัญ น้ำหล่อเย็นอาจสัมผัสจุดนำสายเข้าตู้ระดับต่ำ ขณะที่ความร้อนจากการแผ่รังสีส่งผลต่อเอนด์เอฟเฟกเตอร์ในเซลล์เดียวกัน ตรวจสอบซีลและปลอกสายภายใต้สารเคมี อุณหภูมิ และรอบการทำความสะอาดเดียวกัน หากยืนยันเพียงความเข้ากันได้ของตัวเรือนโลหะ ส่วนประกอบเหล่านั้นยังไม่ได้รับการประเมิน ให้วัดอุณหภูมิ ณ จุดนำสายเข้าจริง แทนการกำหนดช่วงเดียวให้หุ่นยนต์ทุกตัว
จัดทำการเปรียบเทียบชุดติดตั้งแบบครบถ้วน
ชุดติดตั้งครบถ้วนประกอบด้วยเคเบิลแกลนด์ สายเคเบิล อุปกรณ์เสริม จุดติดตั้งที่แผง อุปกรณ์เดินสาย และสถานะเครื่องจักรที่หลักฐานอ้างอิงครอบคลุม ผมเปรียบเทียบตัวเลือกในระดับนี้ เพื่อไม่ให้คุณสมบัติเด่นด้านหนึ่งถูกใช้แทนช่องว่างอีกด้านที่ไม่เกี่ยวข้อง
| หัวข้อการเลือก | หลักฐานที่ใช้ได้ | ข้อขัดแย้งที่ตัดตัวเลือกออก | ข้อมูลที่ขาดและยังสรุปไม่ได้ |
|---|---|---|---|
| ตำแหน่งและสถานะ | จุดนำสายเข้ายังคงมั่นคงตลอดทุกตำแหน่งที่กำหนด | เส้นทางสายดึง บิด เสียดสี หรืองัดจุดนำสายเข้า | ไม่มีสถานะเครื่องจักรหรือระยะห่างที่จำเป็น |
| สายเคเบิลและช่วงผิวที่สัมผัสกับซีล | โครงสร้างรุ่นที่แน่นอนและขีดจำกัด OD อยู่ในช่วงที่เคเบิลแกลนด์ระบุ | ปลอก รูปทรง การเตรียม หรือ OD อยู่นอกขอบเขต | ไม่ทราบค่าความคลาดเคลื่อนในการผลิตหรือตำแหน่งซีล |
| เส้นทางเคลื่อนที่ | สายเคเบิลที่ระบุและรางพาสายหรืออุปกรณ์นำแนวสายครอบคลุมการเคลื่อนไหวที่กำหนด | การดัดงอ การบิดตัว ระยะเคลื่อนที่ หรือส่วนรองรับที่ต้องใช้ขัดแย้งกับข้อกำหนด | ไม่ได้ระบุหน้าที่การเคลื่อนไหวหรือขีดจำกัดของสายเคเบิล |
| การยึดรั้งและส่วนรองรับ | เส้นทางรับแรงแยกแรงออกจากเคเบิลแกลนด์ตามที่ระบุไว้ | เคเบิลแกลนด์กลายเป็นส่วนรองรับเคลื่อนที่หรือบานพับหลัก | เงื่อนไขส่วนรองรับภายนอกยังไม่ชัดเจน |
| จุดติดตั้งที่แผง | เกลียวหรือช่องเจาะ ผนัง พื้นที่รองรับ ชั้นประกอบ และเกลียวที่ใช้งานได้สอดคล้องกัน | รูปทรงการติดตั้งหรือความแข็งแรงของตู้หุ้มขัดแย้งกับข้อกำหนด | แบบเขียนหรือชั้นประกอบเมื่อติดตั้งยังไม่ครบ |
| สภาพแวดล้อม | วัสดุและชุดติดตั้งครบถ้วนรองรับสภาพที่ระบุ | ขีดจำกัดด้านสารเคมี อุณหภูมิ แรงกระแทก หรือการทำความสะอาดขัดแย้งกัน | ไม่มีข้อมูลสภาพที่สัมผัสหรือหลักฐานความเข้ากันได้ |
| หน้าที่ทางไฟฟ้า | มีการกำหนดเส้นทางชิลด์หรือการเชื่อมต่อศักย์ไฟฟ้าและมีหลักฐานรองรับชุดติดตั้ง | รูปทรงจุดสัมผัสหรือโครงสร้างสายเคเบิลขัดแย้งกับข้อกำหนด | ขาดรายละเอียดความถี่ ชิลด์ หรือการเชื่อมต่อศักย์ไฟฟ้าของแผง |
| ขอบเขตการป้องกันการแทรกซึม | มีการครอบคลุมชุดจุดนำสายเข้าตู้และวิธีติดตั้งรุ่นที่แน่นอน | สายเคเบิล อุปกรณ์เสริม ช่องเปิด หรือการประกอบแตกต่างจากหลักฐาน | ไม่มีข้อมูลชุดทดสอบหรือคำแนะนำ |
ผมบันทึกแต่ละหัวข้อว่าเข้ากันได้ ขัดแย้ง หรือยังสรุปไม่ได้ สถานะเข้ากันได้หมายถึงรองรับการใช้งานภายในขีดจำกัดที่ระบุ สถานะขัดแย้งหมายถึงอยู่นอกขีดจำกัด ส่วนยังสรุปไม่ได้หมายถึงขาดข้อมูลที่จำเป็น
ติดตั้งและทบทวนขอบเขตที่เลือกไว้
ผมปฏิบัติตามลำดับที่ระบุไว้สำหรับเคเบิลแกลนด์ สายเคเบิล จุดต่อแผง อุปกรณ์เสริม และส่วนรองรับ แก้ช่วงผิวซีลที่ไม่เหมาะหรือข้อขัดแย้งของเส้นทาง แทนการเพิ่มแรงบิด ใช้เทป หรือสวมปลอกที่ดัดแปลงขึ้นเอง ยืนยันว่าสายเคเบิลอยู่นิ่งขณะหมุนนอตอัดซีล ส่วนรองรับต้องทำให้ช่วงเปลี่ยนผ่านบริเวณซีลและจุดยึดรั้งเป็นไปอย่างราบรื่น
หลังประกอบ ผมทบทวนสถานะเครื่องจักรที่เกี่ยวข้อง ตรวจดูทิศทางสาย จุดดัดงอที่ควบคุมจุดแรก การบิด ทางเข้าและทางออกของรางนำสาย ระยะห่าง การเสียดสี แรงที่ขั้วต่อ และการเคลื่อนของแผง ตรวจสอบอีกครั้งหลังงานที่เปลี่ยนเส้นทางหรือเปลี่ยนเครื่องมือ กำหนดช่วงเวลาทบทวนจากหน้าที่การเคลื่อนไหว สภาพแวดล้อม แผนเครื่องจักร และคำแนะนำ
ผมประเมินใหม่หลังเปลี่ยนเส้นทาง รางนำสาย ส่วนรองรับ เครื่องมือ หรือตำแหน่งตู้หุ้ม แรงอาจเปลี่ยนได้แม้ไม่ได้แตะเคเบิลแกลนด์ การเปลี่ยนเคเบิลแกลนด์ก็ไม่สามารถแก้เส้นทางสายเคเบิลที่รับแรงเกินได้
สรุป
สำหรับระบบหุ่นยนต์และระบบอัตโนมัติ ผมเลือกเคเบิลแกลนด์สำหรับจุดนำสายเข้าที่กำหนดและมั่นคงในทุกสถานะที่จำเป็น ระบุตำแหน่งการเคลื่อนไหวสัมพัทธ์ก่อน รักษาช่วงซีลและยึดรั้งให้เหมาะสม และให้ระบบจัดการสายเคเบิลที่ออกแบบมาสำหรับหน้าที่นั้นรับการดัดงอ การบิด ระยะเคลื่อนที่ และการรองรับซ้ำ ๆ
จากนั้นตรวจสอบความพอดีกับสาย จุดต่อแผง สภาพแวดล้อม การป้องกันการแทรกซึม การยึดรั้ง และการต่อชิลด์แยกจากกัน ตู้ควบคุมแบบอยู่กับที่และเอนด์เอฟเฟกเตอร์ที่เคลื่อนที่อาจต้องใช้ชุดประกอบต่างกันในเซลล์เดียวกัน ผมยอมรับการจัดชุดโดยรวมเมื่อจุดนำสายเข้าคงมั่นคงและเส้นทางที่เคลื่อนที่ยังถูกควบคุม
คำถามที่พบบ่อยเกี่ยวกับเคเบิลแกลนด์สำหรับระบบหุ่นยนต์และระบบอัตโนมัติ
มีเคเบิลแกลนด์สำหรับหุ่นยนต์ที่ใช้ได้กับทุกกรณีหรือไม่?
ไม่มี คำว่า “หุ่นยนต์” ไม่ได้ระบุชนิดสายเคเบิล การเคลื่อนไหว จุดนำสายเข้า สภาพแวดล้อม หรือชั้นสมรรถนะเพียงแบบเดียว ให้เลือกชุดเคเบิลแกลนด์ที่ตรงตามข้อกำหนดหลังจากทำแผนผังจุดนำสายเข้าที่มั่นคง โครงสร้างสายและ OD สถานะของเครื่องจักร การรองรับภายนอก จุดต่อที่แผง สภาพแวดล้อมที่สัมผัส และหน้าที่ทางไฟฟ้าที่เกี่ยวข้องแล้ว
บูทยืดหยุ่นของเคเบิลแกลนด์รองรับการเคลื่อนไหวซ้ำ ๆ ของหุ่นยนต์ได้หรือไม่?
ตัดสินจากรูปลักษณ์เพียงอย่างเดียวไม่ได้ บูทอาจช่วยจัดแนวช่วงเปลี่ยนผ่านเฉพาะจุด แต่การดัดงอหรือการบิดตัวซ้ำต้องใช้สายเคเบิลและระบบเดินสายรุ่นที่แน่นอนซึ่งเหมาะกับการเคลื่อนไหวที่กำหนดไว้ คำแนะนำของเคเบิลแกลนด์ยังต้องอนุญาตให้ใช้สภาพสายและแรงที่เกิดขึ้นกับจุดซีลและจุดยึดรั้งตามการติดตั้งนั้นด้วย
ระดับ IP พิสูจน์ได้หรือไม่ว่าเหมาะกับแกนหุ่นยนต์?
ไม่ได้ รหัส IP ระบุการป้องกันของตู้หุ้มภายใต้ชุดติดตั้งและเงื่อนไขการทดสอบที่ประเมินไว้ ไม่ได้พิสูจน์อายุการใช้งานของสายเคเบิลที่เคลื่อนไหว ความสามารถในการทนต่อการบิดตัว ความทนทานต่อความล้า ความเหมาะสมกับรางนำสาย ความเข้ากันได้กับสารเคมี หรือการที่เส้นทางเคลื่อนไหวจะป้องกันแรงด้านข้างไม่ให้มากระทำกับเคเบิลแกลนด์
ระบบหุ่นยนต์ต้องใช้เคเบิลแกลนด์ EMC เมื่อใด?
ใช้เฉพาะเมื่อการออกแบบกำหนดให้ต่อปลายชิลด์ของสายเคเบิลที่จุดนำสายเข้านั้นตามวิธีที่ระบุไว้ และสายเคเบิล รูปทรงจุดสัมผัส เคเบิลแกลนด์ แผง เส้นทางการเชื่อมต่อศักย์ไฟฟ้า ช่วงความถี่ และแผนทดสอบอุปกรณ์รุ่นที่แน่นอนรองรับการจัดวางดังกล่าว ตัวเคเบิลแกลนด์โลหะหรือป้าย EMC เพียงอย่างเดียวไม่ได้ยืนยันเส้นทางที่ครบถ้วน
ใช้เคเบิลแกลนด์ตัวเดียวกันที่ตู้ควบคุมและเอนด์เอฟเฟกเตอร์ได้หรือไม่?
อาจได้ แต่แต่ละตำแหน่งเป็นชุดติดตั้งคนละชุด ทิศทางสาย ขอบเขตการเคลื่อนไหว การรองรับ รูปทรงแผง สภาพแวดล้อม ช่วงผิวสายที่สัมผัสกับซีล อุปกรณ์เสริม และหน้าที่ทางไฟฟ้าอาจแตกต่างกัน ให้ตรวจสอบการติดตั้งทั้งสองจุดแยกกัน แทนที่จะนำผลจากจุดหนึ่งไปใช้กับอีกจุดหนึ่ง
แหล่งข้อมูลและเอกสารอ้างอิงทางเทคนิค
- IEC 62444:2010, เคเบิลแกลนด์สำหรับการติดตั้งทางไฟฟ้า, เข้าถึงเมื่อ 2026-09-07.
- IEEE 1185-2019, แนวปฏิบัติแนะนำสำหรับการติดตั้งสายเคเบิลในโรงไฟฟ้าและโรงงานอุตสาหกรรม, เข้าถึงเมื่อ 2026-09-07.
- IEC 60204-1:2016+AMD1:2021, ความปลอดภัยของเครื่องจักร — อุปกรณ์ทางไฟฟ้าของเครื่องจักร, เข้าถึงเมื่อ 2026-09-07.
- IEC 60529:1989+AMD1:1999+AMD2:2013, ระดับการป้องกันที่ตู้หุ้มจัดให้, เข้าถึงเมื่อ 2026-09-07.
- IEC 61000-6-2:2016, ความเข้ากันได้ทางแม่เหล็กไฟฟ้า — มาตรฐานภูมิคุ้มกันทั่วไปสำหรับสภาพแวดล้อมอุตสาหกรรม, เข้าถึงเมื่อ 2026-09-07.